PLA Tough+ 3D프린팅 로봇 손의 양방향 잡기, 힘줄은 어떻게 움직일까
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
로봇 손이 손바닥과 손등 양쪽으로 물체를 잡으려면 줄을 반대로 당기는 것만으로 충분할까? 양방향 힘줄 구동 로봇 손을 다룬 동료 심사 전 사전 공개 논문은 힘줄의 길이 균형과 대칭 관절을 함께 설계한 3D프린팅 시제품을 제시했다.
사람 손을 닮은 로봇 손은 대체로 손가락이 손바닥 쪽으로 굽는다. 반대편 물체를 잡으려면 손목이나 팔을 돌려야 한다. 이 연구의 ‘양방향 작동’은 그 방향 전환 없이 손바닥과 손등 쪽에서 손을 쓰는 방식이다.
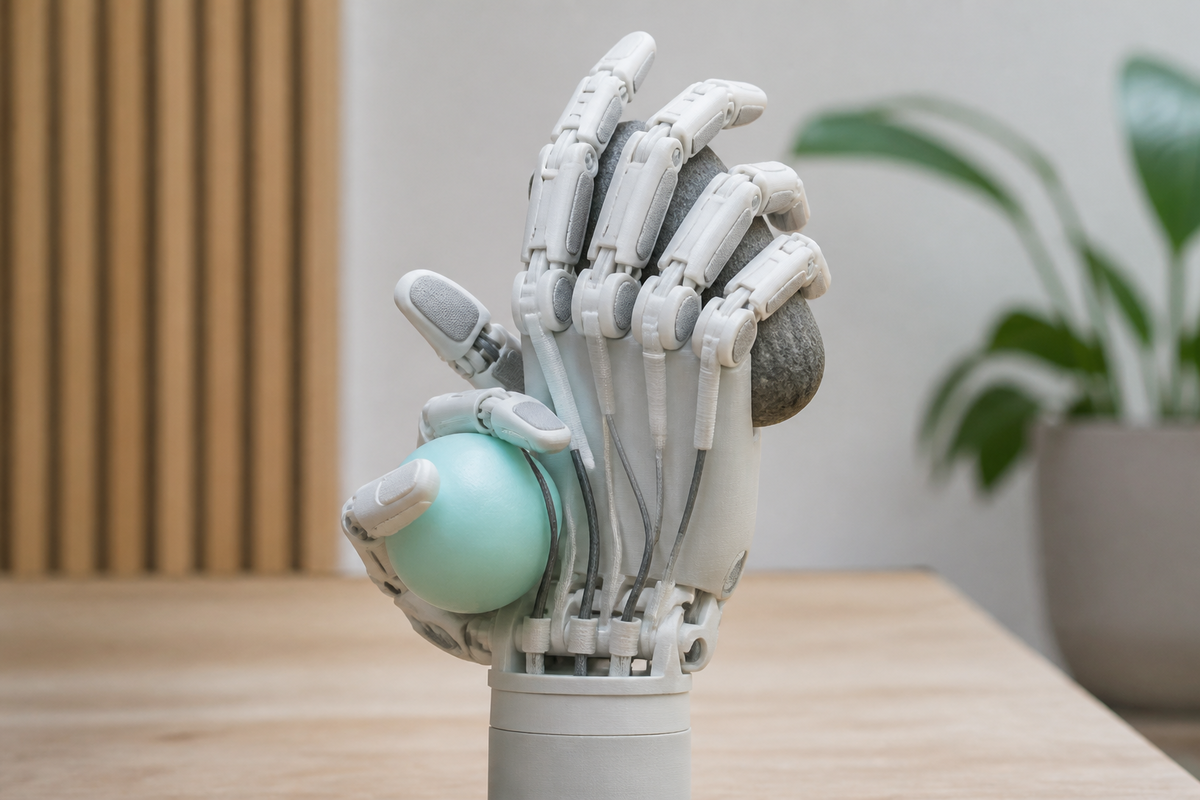
AI 개념 이미지: 힘줄과 대칭 관절로 손바닥과 손등 쪽 물체를 잡는 3D프린팅 로봇 손을 보여준다. 실제 시제품이나 실험 장비의 사진은 아니다.
양방향 로봇 손의 출발점은 힘줄 구동
힘줄 구동은 모터를 손목이나 팔뚝 쪽에 두고 줄을 당겨 손가락을 움직이는 방식이다. 모터를 손가락에서 떼어 놓으면 손가락 쪽의 질량과 움직일 때의 관성을 줄일 수 있다.
이 손의 회전 관절에는 힘줄 두 가닥이 서로 반대 방향으로 감겨 있다. 어느 면으로 물체를 잡느냐에 따라 관절을 굽히는 줄과 되돌리는 줄의 역할이 바뀌므로, 굽힘과 폄을 모두 모터의 힘으로 움직인다.
핵심은 두 방향에서 줄이 오가는 길이를 맞추는 일이다. 모터 하나로 굽힘과 폄을 구동할 때 길이 변화가 다르면 한쪽 힘줄이 느슨해지거나 과하게 당겨져 움직임이 불안정해지고 줄이 끊어질 수도 있다.
다른 관절을 움직일 때 줄 길이가 뜻하지 않게 바뀌는 문제도 있다. 연구진은 굽힘·폄 힘줄을 앞선 관절의 회전축을 지나도록 배치해 관절 움직임끼리 얽히는 일을 줄였다.
엄지를 제외한 각 손가락은 움직임 네 가지 중 세 가지를 각각의 모터로 구동하고, 나머지 하나는 관절끼리 기계적으로 연결했다. 손가락 끝마디는 가운데마디가 움직일 때 함께 움직이도록 한 구조다.
대칭 관절과 3D프린팅 재료의 역할
한쪽 방향의 굽힘에 맞춘 일반적인 힌지와 달리, 이 손가락의 관절은 똑바로 편 중립 위치를 기준으로 대칭이다. 손바닥과 손등 구조도 대칭으로 만들어 손의 양쪽을 잡는 면으로 쓸 수 있게 했다.
연구진은 성인 남성의 가운데손가락을 본떠 치수를 정하고 Bambu Lab H2S에서 PLA Tough+ 시제품을 3D프린팅했다. 각 손가락 마디에는 Formlabs Form 4로 출력한 유연한 80A 레진 패드를 붙여 물체와 닿을 때의 마찰을 높였다.
힘줄이 관절과 맞닿는 곳은 당기는 힘이 커질수록 마찰도 커진다. 이를 다루기 위해 연구진은 굽힘·폄 관절에 줄을 안내하는 풀리와 베어링을 결합했다.
손목을 돌릴 때 손가락 힘줄이 함께 당겨지는 일을 막도록 힘줄 32가닥은 손목 회전축을 지나게 했다. 손에서 모터 쪽으로 이어지는 힘줄 경로에는 튜브를 넣어 마찰과 뜻하지 않은 길이 변화를 줄였다.
손바닥·손등 잡기에서 확인한 결과
연구진은 손바닥과 손등 양쪽에서 GRASP 분류의 잡기 동작 33가지를 모두 수행했다고 보고했다. 약지와 새끼손가락이 한쪽 물체를 잡는 동안 나머지 손가락이 반대쪽 물체를 잡는 동작도 시연했다.
관절마다 넣은 자기식 각도 센서로 힘줄을 당겼을 때의 움직임도 측정했다. 100회 반복 측정에서 힘줄을 미리 늘린 경우, 굽힘·폄 관절의 최대 위치 편차는 늘리지 않은 경우의 0.58 mm에서 0.15 mm로 줄었다.
아이컨택은 이 결과를 양면 잡기가 관절 모양, 힘줄 경로, 접촉면의 결합으로 구현된 사례로 본다. 단방향 손과 비교한 이동 거리와 작업 시간은 아직 정량 평가되지 않아, 실제 공정의 이득은 별도 비교가 필요하다.
댓글
댓글 쓰기