도전성 TPU를 함께 출력한 관절은 굽힘 방향을 어떻게 읽을까
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
다중 소재 FDM 3D프린팅 관절은 움직일 때 달라지는 전기 저항을 읽어 굽힘 방향을 추정한다. X-Hinges를 다룬 논문은 저항을 읽는 감지부의 위치를 방향마다 달리하고 여러 신호를 비교하는 방법을 제시한다.
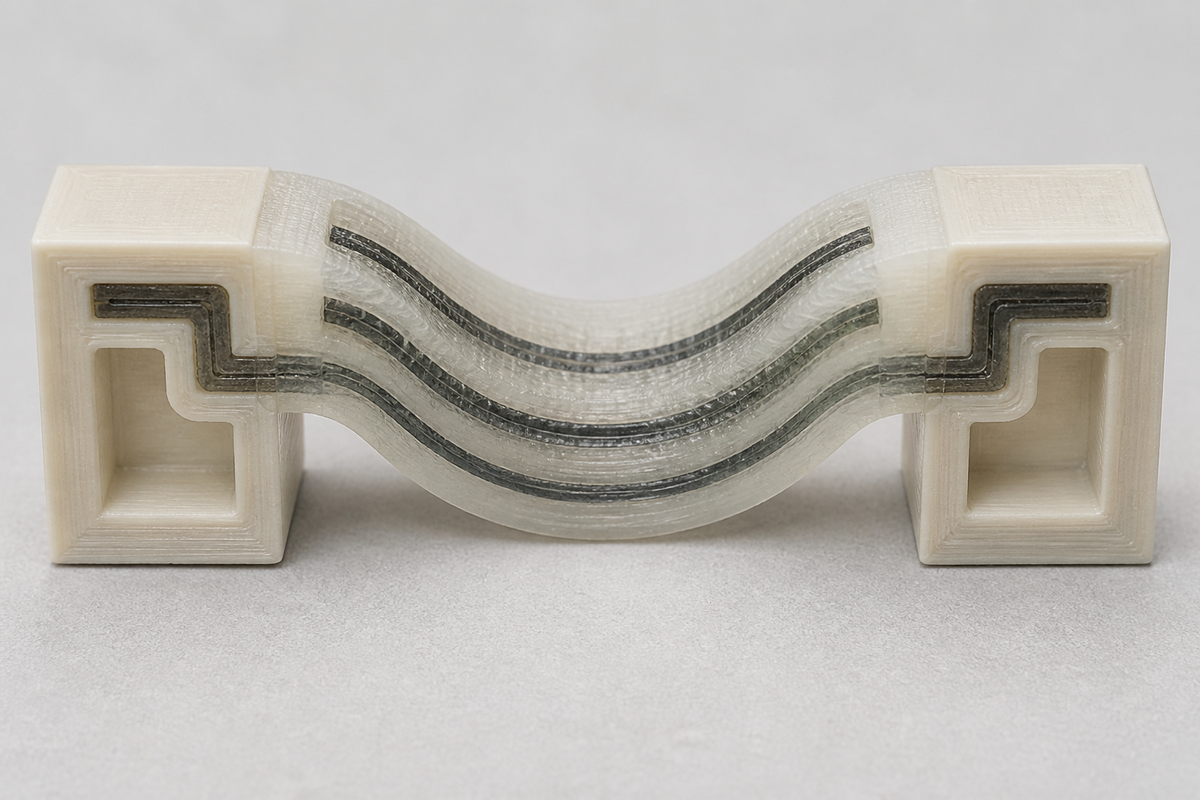
AI 개념 이미지: 다중 소재 FDM 3D프린팅 관절 안의 감지부와 전도 경로 배치를 보여준다. 실제 연구 장비나 출력물의 사진은 아니다.
도전성 TPU 감지부가 저항을 바꾸는 과정
FDM은 필라멘트를 녹여 층층이 쌓는 3D프린팅 방식이다. X-Hinges는 유연한 몸체 안에 전기가 통하는 필라멘트 두 종류를 함께 출력한다. 관절을 만든 뒤 별도의 감지 부품을 붙이지 않아도 저항 변화를 읽을 부분이 관절 안에 들어간다.
고저항 도전성 TPU로 만든 감지부는 늘어나거나 비틀릴 때 저항이 달라진다. 여러 유연한 부분이 힘을 나눠 받도록 만든 관절 구조가 움직임을 감지부의 변형으로 전달한다. 논문은 이 구조에서 변형 범위에 걸쳐 예측 가능한 저항 변화가 나타난다고 설명한다.
저저항 도전성 필라멘트는 측정 신호가 오가는 경로를 만든다. 경로와 감지부에 같은 소재를 쓰면 경로 자체의 저항이 측정값에서 큰 비중을 차지할 수 있다. 두 역할을 나누면 목표 부위의 변형이 신호에 더 잘 드러난다.
전기가 통하지 않는 필라멘트는 유연한 몸체를 만든다. 이 몸체는 감지부가 피부에 직접 닿지 않도록 분리한다. 관절 안에서 감지부와 전도 경로, 몸체가 서로 다른 역할을 맡는 구성이다.
하나의 저항값으로 방향을 알기 어려운 이유
논문이 비교 대상으로 든 단일 도전성 소재 방식은 하나의 저항 반응만으로 서로 다른 축의 변형을 가리기 어렵다. X-Hinges는 좌우 굽힘을 읽을 때 중심선 양쪽에 놓인 감지부의 신호 차이를 이용한다. 양쪽에 함께 나타나는 다른 방향의 영향은 이 비교에서 줄어든다.
상하 굽힘을 읽는 감지부 두 개는 서로 다른 높이에 놓인다. 축방향 감지부는 관절 중심과 높이의 중앙에 둔다. 각 방향에 맞는 위치를 고른 뒤 신호를 비교하는 것이 움직임을 구분하는 핵심이다.
X-Hinges 논문은 이러한 배치와 신호 처리로 축 간 간섭을 최저 8.2%까지 줄였다고 보고한다. 축 간 간섭은 한 방향을 읽는 신호에 다른 방향의 움직임이 섞이는 정도다. 이 값은 관절의 모든 움직임에서 간섭이 동일하다는 뜻은 아니다.
저항 신호가 움직임 정보가 되려면
한 순간의 저항값만으로는 자세를 명확히 정하기 어렵다. 남은 방향 간 간섭과 변형 이력에 따른 저항 반응의 차이 때문이다. 연구진은 여러 감지부의 신호가 시간에 따라 어떻게 변했는지를 함께 분석해 움직임을 추정한다.
같은 형상을 다시 출력해도 출력 조건이나 필라멘트 생산 배치, 형상 오차에 따라 저항 신호와 움직임의 관계가 달라질 수 있다. 교정할 때는 사용자가 관절을 움직이는 동안 스마트폰이나 노트북 카메라로 움직임을 추적하고, 영상에서 얻은 움직임 정보와 저항값을 짝지어 기록한다.
아이컨택은 굽힘 방향을 입력으로 쓰는 관절을 설계한다면, 감지부를 어디에 놓을지와 그 신호를 시간에 따라 어떻게 읽을지를 한 묶음으로 살펴볼 만하다고 본다. 방향 구분은 필라멘트의 성질 하나가 아니라 배치와 신호 해석이 함께 만든 결과다.
댓글
댓글 쓰기