3D프린팅 이족보행 로봇 XGO-Duck의 15개 서보모터는 어떻게 움직일까
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
XGO-Duck의 서보모터는 15개지만, 걷기 동작 모델이 15개를 한꺼번에 지휘하는 것은 아니다. 다리와 목·머리의 관절 목표를 내보내는 동작 모델과 입을 움직이는 별도 제어가 나뉘어 있다.
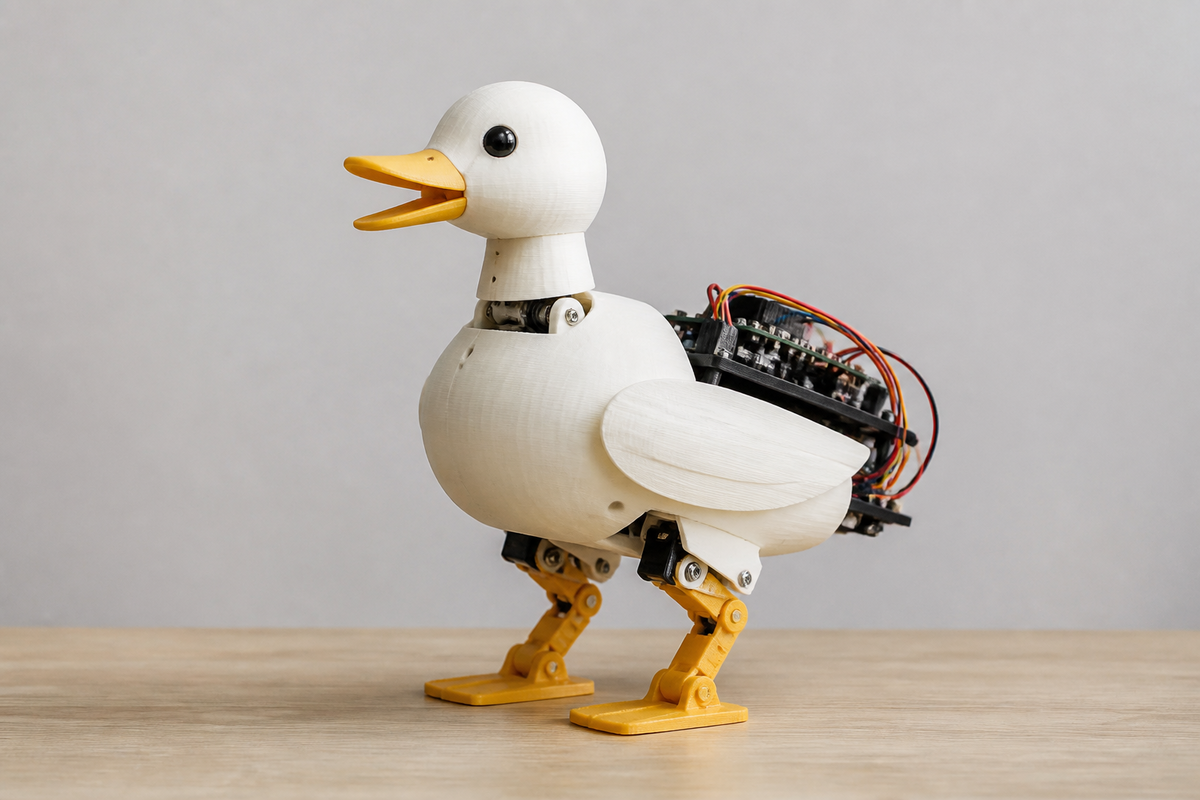
AI 개념 이미지: 출력한 몸체·다리와 서보모터, 제어 보드의 연결 관계를 보여준다. 실제 XGO-Duck 시제품을 촬영한 사진은 아니다.
출력한 몸체에 들어가는 것
Luwu Dynamics의 XGO-Duck 기술 자료에 따르면 이 로봇은 Pollen Robotics의 Microduck을 바탕으로 개작됐다. 몸체와 다리, 목, 머리, 연질 부품을 출력한 뒤 Feetech 1910 서보모터와 Arduino UNO Q, 맞춤형 확장 보드를 결합한다.
서보모터는 명령받은 위치로 관절을 돌리는 부품이다. XGO-Duck에서는 다리 관절 10개, 목과 머리 관절 4개, 입 관절 1개를 맡는다. 발바닥과 입에는 유연한 플라스틱인 TPU용 출력 파일이 따로 지정돼 있다.
관절 목표가 모터 명령으로 가는 길
동작 모델은 다리와 목·머리에 해당하는 관절 14개의 목표값을 출력한다. 입 서보모터는 별도로 제어하므로, 모터 수와 동작 모델이 직접 목표를 내는 관절 수가 다르다.
Arduino UNO Q의 Linux 호스트는 동작 모델 실행과 웹 화면을 맡는다. STM32 마이크로컨트롤러는 서보모터 및 센서와 통신한다. 목표 동작을 계산하는 부분과 실제 부품에 신호를 주고받는 부분의 역할이 이렇게 나뉜다.
확장 보드의 QMI8658A 6축 관성 센서는 몸체의 가속도와 회전 속도에 관한 피드백을 제공한다. 관성 센서는 로봇 몸체의 움직임을 읽는 부품이라고 이해하면 된다.
출력에서 첫 동작 시험까지
제작 자료는 전체 부품을 출력하기 전에 서보 장착부와 베어링의 끼워 맞춤을 시험하도록 안내한다. 검증된 전체 출력 설정은 아직 문서화되지 않았다. 출력물을 다 모은 뒤에는 그림이 있는 조립 안내서를 따른다.
전자장치를 준비할 때는 로봇 전체 구매 목록과 PCB 제조용 부품 목록을 구별해야 한다. 완성된 확장 보드에는 보드 부품이 이미 포함돼 있다. 부품을 구하거나 전원을 넣기 전에는 배터리 팩과 충전기, 커넥터 극성, 전원 요구사항을 부품 설명에서 확인하도록 안내한다.
서보모터는 하나씩 ID와 중앙 위치를 설정해 조립한다. 케이블이 관절의 움직임을 따라갈 여유를 남기고, 실행 소프트웨어를 설치한 뒤에는 서보모터와 관성 센서의 피드백을 확인한다.
로봇을 받쳐 둔 채 보정을 마치면 기본 자세에서 시험을 시작한다. 제공되는 동작 모델에는 걷기·일어나기·집기가 있으며, 이를 쓰기 위해 새 모델을 학습할 필요는 없다. 실제 움직임은 조립 상태와 보정, 시험 조건에 따라 달라진다.
아이컨택이 주목하는 지점은 출력물과 모터가 만나는 자리다. 장착부의 맞춤을 먼저 확인하면, 조립과 보정으로 이어지는 작업의 출발 상태를 더 분명하게 파악할 수 있다.
댓글
댓글 쓰기