물체별 3D프린팅 수동 그리퍼는 접촉점에서 걸림 구조까지 어떻게 만들까
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
물체별 수동 그리퍼 설계에서 중요한 것은 닿는 지점을 찾는 일과 실제로 물체를 붙잡는 구조를 만드는 일을 잇는 것이다. 3D프린팅으로 형상을 만들 수 있어도, 로봇이 끼우고 옮기고 빼낼 수 있는지는 따로 확인해야 한다.
‘적층제조를 위한 물체별 수동 그리퍼의 로봇 인지형 계산 설계’를 다룬 동료 심사 전 사전 공개 논문은 물체의 3D 형상과 측정된 상태, 사용할 6축 로봇을 함께 입력하는 설계 절차를 제시했다. 그리퍼 자체에 구동장치가 없으므로 로봇의 움직임과 물체의 형상이 걸림과 해제를 맡는다.
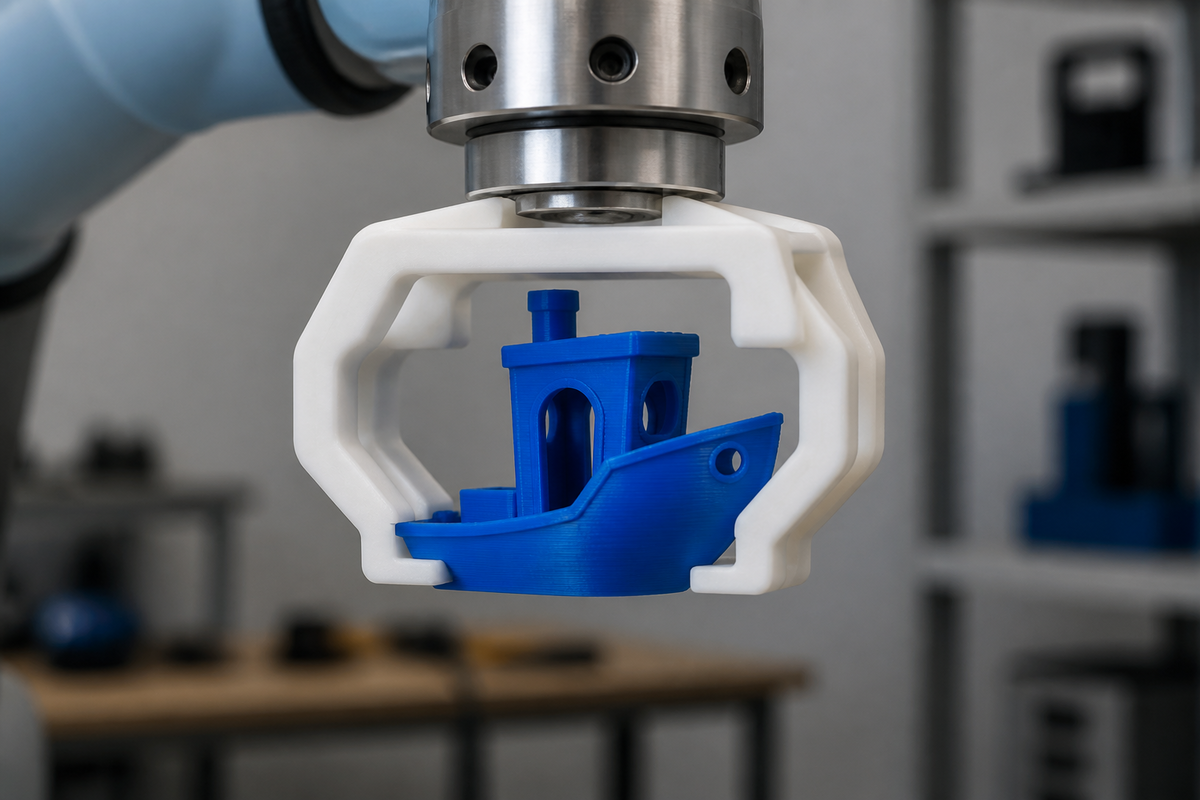
AI 개념 이미지: 물체의 잘록한 부분에 걸리는 3D프린팅 수동 그리퍼와 로봇 삽입 경로를 보여준다. 실제 장비나 출력물의 사진은 아니다.
3D프린팅 수동 그리퍼의 접촉점은 어떻게 고르나
논문의 구현은 물체 표면 후보점 600개에서 세 점씩 묶은 후보 1,200개를 만들었다. 점 사이 간격이나 방향이 부적절하고 최종 접근 경로가 막힌 후보를 제외하는 과정으로, 로봇이 닿을 수 없는 접촉점을 초기에 걸러낸다는 뜻이다.
남은 접촉 후보는 조건이 달라져도 기준을 충족하는지 검사한다. 마찰값 3가지, 무게중심 위치 변화 5가지, 중력 방향 5가지를 조합한 75회 시험 중 최소 95%에서 설정된 기준을 충족해야 한다. 한 번의 조건에서 얻은 점수만으로 접촉 후보를 채택하지 않는 절차다.
남은 접촉 지점은 그대로 가느다란 끝점이 되지 않는다. 물체 표면을 따라 닿는 영역으로 넓히고, 물체의 특징에 따라 가장자리를 받치거나 잘록한 부분을 감싸거나 구멍에 끼우는 초기 방식을 고른다.
접촉 후보의 점수는 실제로 물체를 잡을 확률이 아니다. 완성할 그리퍼는 넓게 닿는 면과 물체에 걸리는 구조에도 의존하므로, 후보점 평가만으로 전체 파지 성능을 읽을 수 없다.
접촉 영역은 어떻게 로봇용 형상이 되나
연구 절차는 접촉 영역을 걸림 구조, 로봇 장착부, 하중을 전달할 부분과 연결한다. 이어 물체가 차지하는 자리와 삽입 경로, 장착 구멍과 금지 영역을 그리퍼 형상에서 뺀다. 닿아야 할 곳과 비워야 할 곳을 동시에 정하는 작업이다.
만든 형상과 로봇 경로는 충돌·금지 영역, 형상 연결성과 출력 가능성, 로봇 동작 가능성, 설정한 끼워 맞춤 오차, 응력·변위 한계를 차례로 통과해야 한다. 저장된 동작도 접근·삽입·걸기·운반에서 끝나지 않고, 놓기·해제·후퇴까지 포함한다. 물체를 잡는 순간뿐 아니라 그리퍼가 빠져나올 길도 설계에 들어가는 셈이다.
네 사례는 같은 원리가 다른 형상으로 나타나는 모습을 보여준다. 토끼 형상은 몸체를 넓게 받치고, 카메라 플랜지는 잘록한 부분에 걸린다. 3DBenchy는 바깥 가장자리 아래를, 각진 흉상은 목과 떨어진 어깨 받침을 함께 이용한다.
설계가 통과했다는 말의 범위는 어디까지인가
네 설계의 구조 변경 전후 해석은 모두 설정된 명목상 응력·변위 한계를 통과했다. 이 결과는 계산에 사용한 조건에서의 구조 판정이다. 출력 시편의 물성과 실제 끼워 맞춤, 하중, 흔들림, 반복 작업은 아직 측정되지 않았다.
아이컨택은 잘록한 부분에 거는 그리퍼처럼 진입 방향이 걸림 구조를 결정하는 경우, 접촉 영역을 정할 때 삽입 경로도 함께 잡는 편이 타당하다고 본다. 이후 실제 출력물에서 걸림과 해제가 의도한 대로 이뤄지는지 확인해야 한다.
댓글
댓글 쓰기