로봇 작업에 맞는 3D프린팅 도구는 어떻게 설계했나
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
로봇에 필요한 일이 ‘공을 쓰레받기에 넣기’라면, 처음부터 빗자루 모양을 지정해야 할까? 로봇 도구 설계를 다룬 동료 심사 전 사전 공개 논문은 원하는 작업 결과를 주고 부품 조합과 사용 동작을 탐색한 뒤, 도구의 형상까지 조정했다.
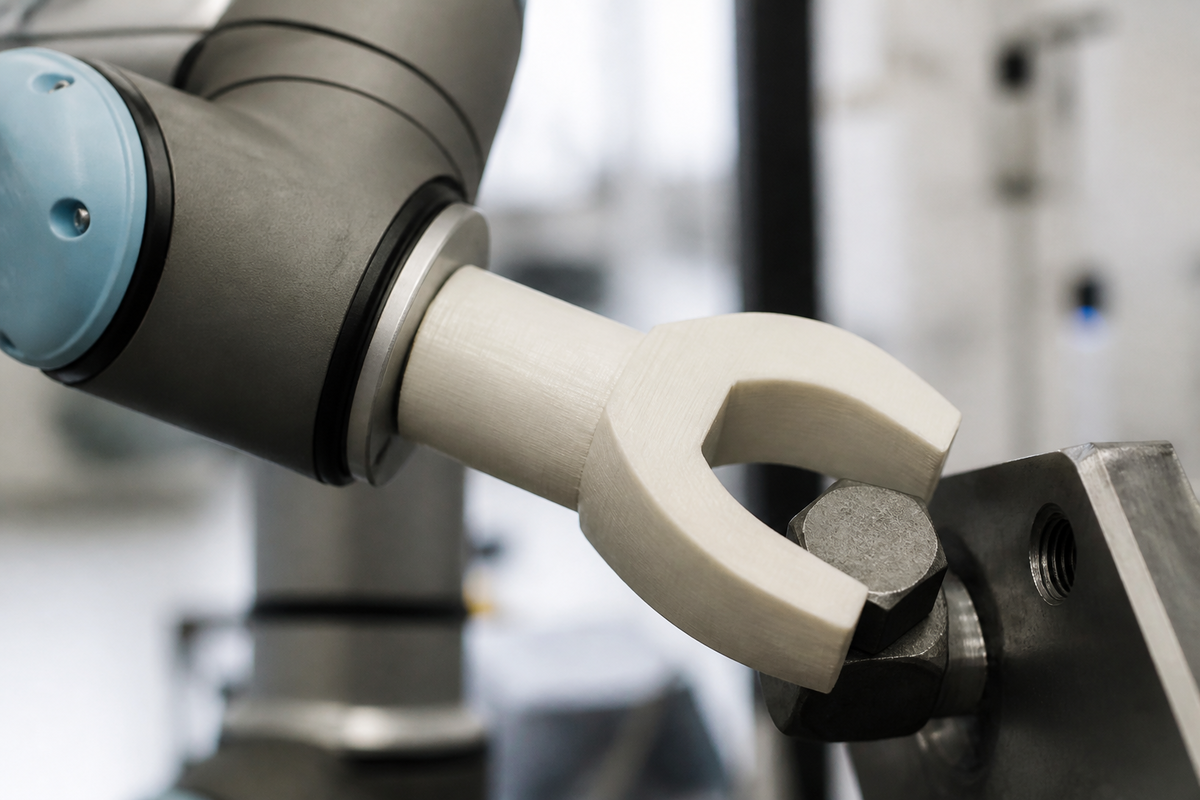
AI 개념 이미지: 3D프린팅한 로봇 도구가 볼트와 공에 접촉하는 방식을 보여준다. 실제 실험 장비나 도구를 촬영한 사진은 아니다.
로봇 도구 설계의 출발점은 작업 결과
연구진은 도구의 종류나 정해진 구조를 먼저 주지 않았다. 볼트를 돌리는 작업이라면 접근하고, 접촉하고, 목표 각도까지 회전하는 식으로 달성할 단계를 정했다. 어떤 모양을 만들었는지뿐 아니라 그 모양으로 일을 끝낼 수 있는지를 보려는 설정이다.
도구에는 세 가지가 맞물린다. 구조는 부품을 이어 기능을 만드는 방식, 형상은 각 부품의 구체적인 모양, 동작은 도구를 대상에 대고 원하는 효과를 내는 움직임이다. 공을 떠올리는 오목한 부분이 있어도 로봇이 공 아래로 가져갈 수 없다면 그 형상은 제 역할을 하기 어렵다.
준비된 도구 중 하나를 고르거나, 정해진 구조의 모양만 다듬는 방식과는 출발점이 다르다. 여기서는 작업 목표에 맞춰 부품을 어떻게 이을지부터 찾는다. 그 구조를 로봇이 실제로 쓸 수 있는지도 함께 살핀다.
부품을 잇고 동작으로 걸러낸다
연구진은 작은 기본 부품 모음에서 도구의 구조를 만들었다. 실험에서는 잡거나 장착하는 원통형 손잡이에서 시작해 크기가 다른 직육면체 부품으로 기능부를 구성했다. 첫 단계에서는 부품 모양을 고정하고, 시뮬레이션에서 도구를 쓰는 동작을 조정했다.
후보 대부분은 작업에 실패했지만, 어디까지 진행했는지는 달랐다. 연구진은 그 차이를 바탕으로 다음에 살펴볼 부품 조합을 골랐고, 작업을 완수한 구조와 동작을 남겼다. 이어 남은 도구의 형상을 바꾸면서 새 모양에 맞게 동작도 다시 조정했다.
형상을 바꾸는 폭은 도구마다 달랐다. 폭 6 mm인 볼트 머리용 도구에서 연구진이 조정한 턱의 정적 틈은 처음 1.07 mm였지만, 조정 뒤에는 입구 쪽 0.78 mm, 안쪽 뿌리 쪽 0.49 mm가 됐다. 입구에는 끼워 맞출 여유를 두고 안쪽에서는 흔들림을 줄이는 모양이다.
3D프린팅 로봇 도구의 실제 검증
시험에는 서로 다른 효과가 필요한 네 작업이 쓰였다. 공 떠올리기는 떠 있는 공 두 개를 정해진 높이 위로 들어 올려야 했고, 못 작업은 한 도구로 첫 번째 못을 박은 뒤 두 번째 못을 뽑아야 했다. 못 작업의 부품 모음에서는 실용적인 탐색을 위해 판 부품을 제외했다.
연구진은 대표 도구를 3D프린팅해 RealMan RM75-B 로봇 팔에 장착하고, 성공한 시뮬레이션의 움직임을 재생했다. 도구는 제시한 네 가지 작업을 실제 환경에서 모두 마쳤다. 같은 초기 조건에서는 형상과 동작을 조정한 도구가 첫 단계의 도구보다 유리하게 작동했다.
볼트 작업에서는 좁아진 턱이 볼트 머리의 흔들림을 줄였고, 공 쓸기에서는 넓어진 판이 한 번에 더 넓은 영역을 쓸어 공이 벗어나는 일을 줄였다. 아이컨택은 이런 맞춤 도구를 구상할 때 끝부분의 모양과 로봇이 접촉하는 동작을 함께 살펴볼 만하다고 본다.
댓글
댓글 쓰기