젤 지느러미와 근육세포로 만든 빛 조종 수영 로봇
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
살아 있는 근육세포 한 층이 지느러미를 움직이면 로봇도 헤엄칠 수 있을까? MIT 연구진은 젤 필름 양쪽에 근육세포를 붙이고, 빛을 비추는 위치와 간격으로 수영을 조종했다.
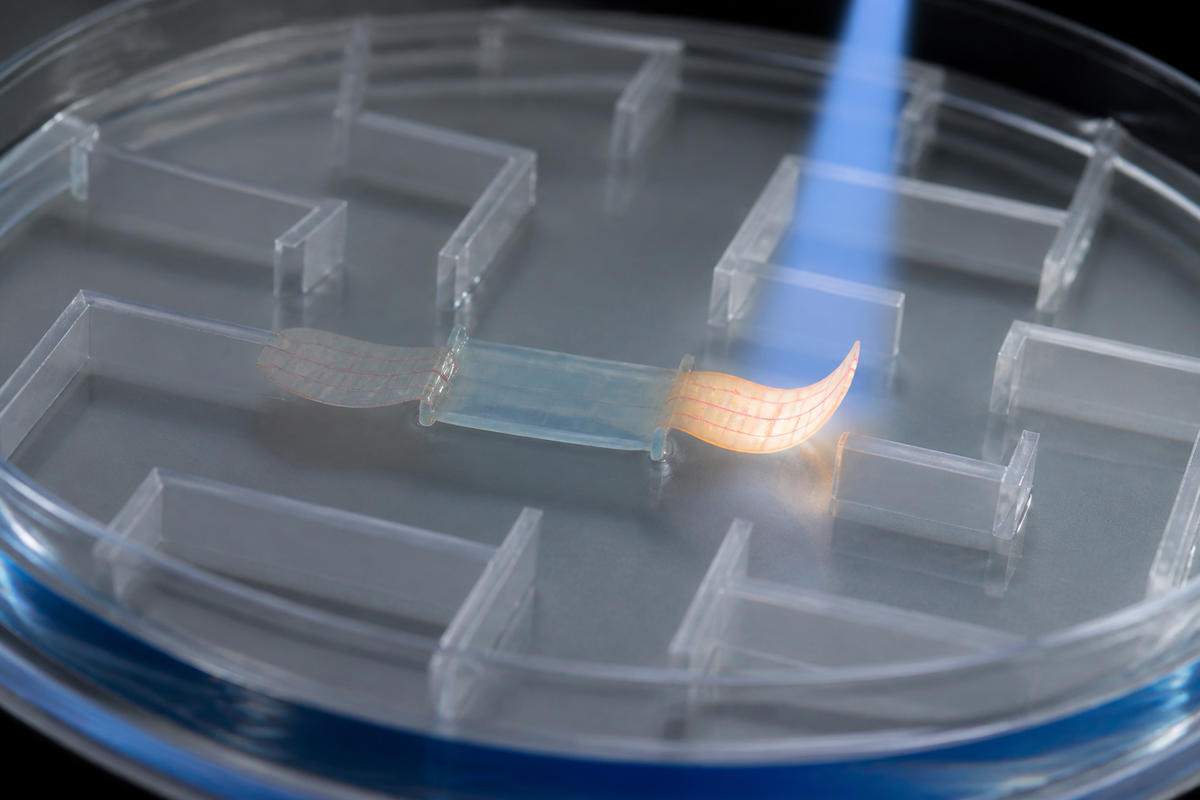
AI 개념 이미지: 빛에 반응하는 근육세포가 붙은 젤 지느러미 수영 로봇의 움직임을 보여준다. 실제 장비나 로봇을 촬영한 사진은 아니다.
근육세포 수영 로봇의 추진 방식
로봇의 몸체는 길이와 너비가 껌 한 조각 정도인 젤 필름이다. 양쪽 절반이 지느러미가 되고, 그 표면에는 머리카락 한 가닥보다 훨씬 얇은 근육세포 층이 놓인다.
세포는 빛을 받으면 움찔하도록 유전공학적으로 조작됐다. 한쪽에 빛을 비추면 그 지느러미만 퍼덕이고, 양쪽에 비추면 둘 다 움직인다. 빛을 비추는 쪽과 간격을 달리해 방향과 속도를 조절하는 구조다.
젤의 홈과 두께가 중요한 이유
MIT 연구진은 앞서 동심원과 방사형 홈을 찍은 젤 원판에 근육세포를 올렸다. 그 구조가 움직인 거리는 약 100마이크로미터로, 로봇을 움직이는 관점에서는 작았다. 당시 사용한 피브린은 근육의 힘을 받으면 빠르게 오그라드는 매우 부드러운 젤이었다.
지느러미가 움직이려면 세포가 젤 위에 자리 잡고 수축할 때도 붙어 있어야 한다. 연구진은 젤의 조성과 단단한 정도, 표면 홈의 형태를 바꿔 시험했다. 곡선형보다 네모난 홈에서 세포가 더 가지런히 배열됐고, 이렇게 배열된 세포는 움직임이 잘 맞는 근육 조직을 이루는 경향이 있다.
피브린 대신 시험한 젤라틴 메타크릴레이트, 즉 GelMA는 조직공학에 쓰이는 젤이다. 시험한 젤 중 더 단단한 것에서 세포 배열이 더 가지런했고 근육이 가장 큰 힘을 냈다. MIT 연구진은 두께 시험에서 0.5밀리미터 GelMA 필름이 근육세포 한 층을 잘 지지한다는 결과도 얻었다. 그 필름에서는 세포가 수축할 때 젤에서 떨어지지 않았다.
연구진은 빛을 깜박여 근육을 움직이는 훈련도 했다. 이후 젤 양면에 바닥이 네모난 홈을 찍고 근육세포를 붙여 두 지느러미를 만들었다.
물속 미로에서 확인한 움직임
연구진은 로봇을 물이 담긴 큰 배양접시에 넣고 광원을 손으로 움직였다. 로봇은 간단한 미로를 헤엄치며 방향을 돌렸다. MIT 연구진이 보고한 최고 속도는 1분에 몸길이의 약 4배를 이동하는 수준으로, 그 시간 동안 얼마나 나아갔는지를 로봇 자신의 길이로 나타낸 값이다.
MIT 뉴스는 올림픽 수영 선수가 1분에 몸길이의 최대 65배를 이동한다고 비교했다. 앞서 본 로봇의 속도는 그보다 훨씬 느리다. 연구진이 이번에 우선 확인하려 한 것은 빠른 주행보다 얇은 지느러미가 헤엄칠 만큼의 힘을 내는지였다.
얇은 근육층이 보여준 가능성
연구자에 따르면 기존 생체 융합 로봇에는 제작에 수백만 개의 세포가 필요한 부피 큰 3차원 배양 골격근 덩어리가 쓰인다. 생체 융합 로봇은 살아 있는 조직의 움직임을 동력으로 쓰는 로봇이다. 이번 로봇은 그 대신 젤 표면의 근육세포 한 층으로 지느러미를 움직였다.
현재 로봇의 형태는 비교적 단순하다. 연구자는 느린 속도에서도 수중 환경 모니터링 같은 용도를 상상할 수 있다고 말했다. 이는 앞으로의 활용 제안이며, 이번에 보여준 결과는 배양접시 속 수영과 방향 전환이다.
아이컨택은 이 시연에서 젤을 근육의 바탕이자 지느러미의 움직임을 만드는 부품으로 볼 만하다고 생각한다.
댓글
댓글 쓰기