연성 로봇 손가락은 한 소재로 어떻게 물체를 감지하고 잡을까
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
로봇 손가락이 물체에 닿기 전에 접근을 알아채고, 빛을 받으면 굽어 잡을 수 있을까? KAIST·전북대학교 연구진은 대전된 물체를 감지하고 자외선에 반응해 움직이는 연성 소재에서 그 가능성을 보여줬다. 이 글은 KAIST 보도자료를 바탕으로 한다.
유연하게 굽는 연성 로봇에 감지 센서와 움직임을 만드는 구동기를 따로 붙이면 부품과 배선이 늘어난다. 연구진은 주변 변화를 알아채는 피부의 역할과 움직이는 근육의 역할을 한 소재에 담았다.
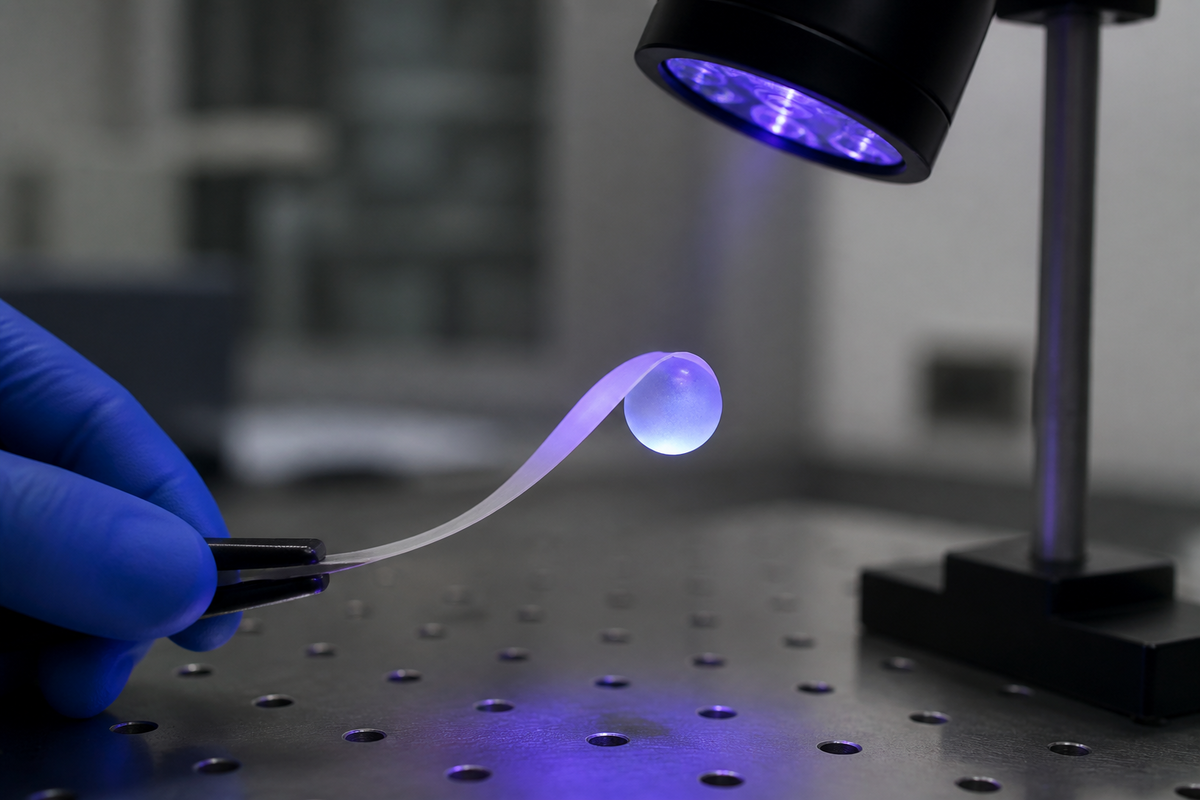
AI 개념 이미지: 대전된 물체를 감지하고 자외선을 받아 굽는 연성 로봇 손가락을 나타낸다. 실제 연구 장비나 제품의 사진은 아니다.
연성 로봇 소재는 닿지 않은 물체를 어떻게 감지할까
핵심은 소재 안에서 움직이는 이온이다. 이온은 전하를 띤 작은 입자다. 연구진은 빛에 따라 분자 모양이 바뀌는 아조벤젠과 공기 중 수분을 흡수하는 고분자를 결합해, 이온이 이동할 수 있는 그물 구조를 만들었다.
전하를 띤 물체가 가까워지면 그 물체의 전기장이 소재 속 양이온과 음이온의 위치를 바꾼다. 손가락이 물체에 닿기 전부터 소재 내부에 변화가 생기는 것이다.
연구진은 그때 나타나는 전기 신호를 읽어 물체의 접근과 움직임을 감지했다. 감지를 위해 별도의 전압을 가하지 않았다. 여기서 비접촉 감지는 가까이 온 모든 물체를 알아본다는 뜻이 아니라, 대전된 물체가 만드는 전기적 변화에 반응한다는 뜻이다.
자외선을 받으면 손가락은 어떻게 굽을까
감지가 끝나면 같은 소재가 움직임을 맡는다. 자외선을 비추면 아조벤젠의 분자 모양이 바뀌고, 빛을 받은 쪽에서 수분이 빠져나간다. 소재는 빛을 향해 굽는다. 연구진은 이 굽힘을 물체를 잡는 동작에 썼다.
빛을 끄면 수분이 다시 소재 안으로 들어온다. 들어오는 길은 자외선을 비추는 동안 표면에 생긴 나노 크기의 구멍이다. 소재는 앞서와 반대 방향으로 굽고, 고분자 구조가 서서히 이완된다.
KAIST에 따르면 이 소재는 빛을 끈 뒤에도 변형된 모양을 10분 넘게 유지했다. 잡는 자세를 유지하는 동안 자외선을 계속 비출 필요가 없다는 의미다. 다만 자세를 유지한 시간만으로 물체의 하중을 얼마나 견디는지는 알 수 없다.
로봇 손가락 설계에서 무엇을 판단할 수 있을까
아이컨택은 센서와 구동기를 각각 배치해야 하는 연성 로봇 손가락이라면, 두 역할을 한 소재에 맡기는 설계를 살펴볼 만하다고 본다. 부품과 배선을 줄이는 데 도움이 될 수 있기 때문이다. 현재 확인된 작동 조건은 대전된 물체의 감지와 자외선 구동이므로, 적용 대상을 고를 때 이 조건부터 맞춰 봐야 한다.
연구진은 앞으로 감지 거리와 구동 속도, 반복 사용 내구성, 하중 지지 능력을 높이고 가시광선이나 근적외선에도 반응하도록 개발할 계획이다. 이는 이번에 입증한 기능과 구별해 볼 다음 단계다.
댓글
댓글 쓰기