스프링 없는 점프 로봇 DirectHop, 모터 전류로 높이를 조절하는 법
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
스프링을 튕기지 않고도 작은 로봇이 계단 한 단 높이로 뛸 수 있을까? 워싱턴대학교 연구진이 만든 초소형 도약 로봇 DirectHop은 모터로 낚싯줄을 감아 몸체를 들어 올리고, 모터에 흐르는 전류로 점프를 조절한다.
워싱턴대학교 자료는 곤충과 양서류에 흔한 도약이 비행보다 에너지 효율이 거의 두 자릿수 규모로 높다고 설명한다. 이는 DirectHop의 전력 소비량을 측정한 결과가 아니라 두 이동 방식을 비교한 설명이다.
AI 개념 이미지: 낚싯줄을 감는 모터와 접히는 다리, 착지 후 몸체가 다시 서는 과정을 보여준다. 실제 로봇이나 실험 장면을 촬영한 사진은 아니다.
스프링을 빼면 점프에서 무엇이 달라지나
벼룩을 본뜬 도약 로봇은 스프링에 힘을 모았다가 걸쇠를 풀어 뛴다. 멀리 갈 수 있지만, 풀러 연구원은 스프링을 한 번에 푸는 방식에서는 점프 거리를 쉽게 맞추기 어렵다고 설명한다.
스프링과 걸쇠는 작은 크기로 만들고 작동시키기도 어려운 부품이다.
DirectHop은 작은 전기 모터의 빠른 가속으로 곧바로 점프를 만든다. 연구진은 모터 전류를 바꾸면 특정 점프 거리로 뛸 수 있음을 확인했다.
낚싯줄과 접이식 다리는 무슨 일을 하나
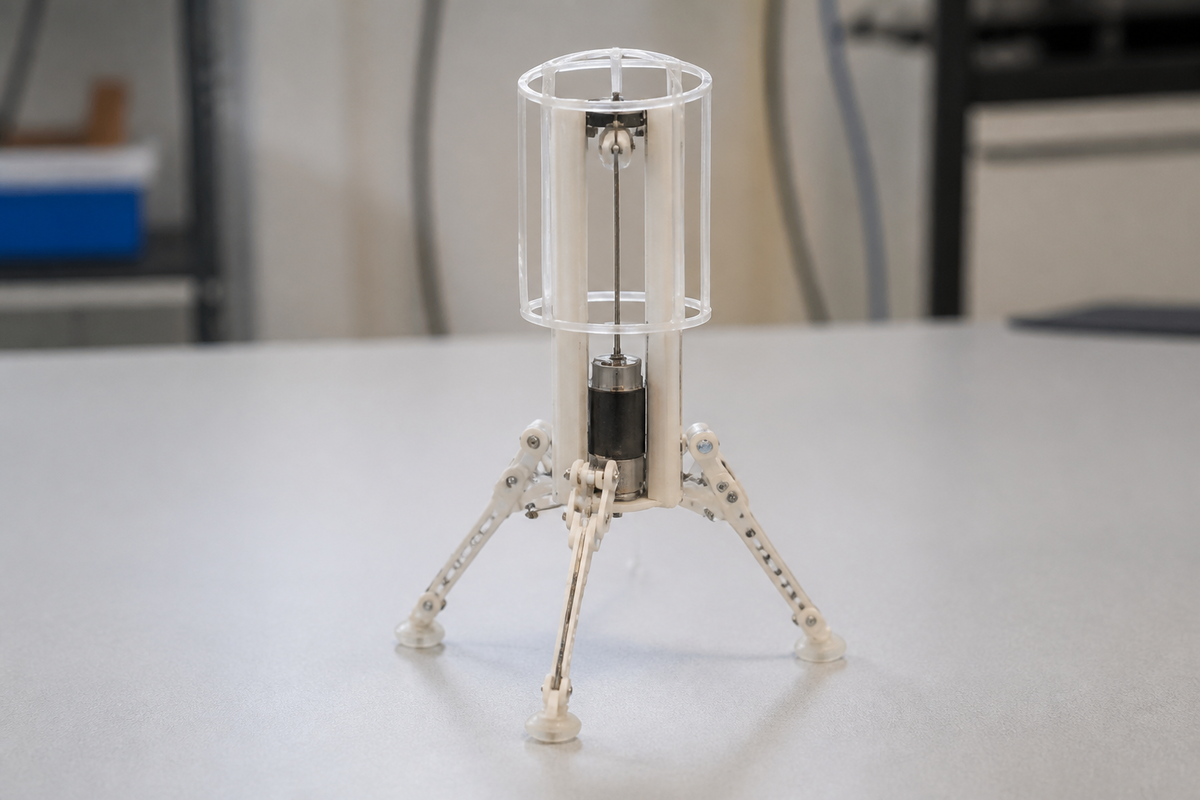
모터와 몸체의 기둥은 낚싯줄로 이어져 있다. 모터가 줄을 빠르게 감으며 기둥을 따라 올라가면 나머지 몸체도 공중으로 끌려 올라간다. 동시에 경첩으로 연결된 다리 세 개가 펴져 모터와 발의 위치를 맞춘다.
워싱턴대학교 연구진의 약 1g 시제품은 연속으로 여러 번 뛰며 일반적인 계단 한 단을 넘을 높이에 도달했다. 지정한 점프 높이는 1cm 단위의 정확도로 맞췄다. 작은 몸체에서도 높이 조절과 반복 도약이 함께 가능함을 보여준다.
옆으로 넘어지면 다음 점프는 어떻게 준비하나
DirectHop은 공중에서 뒤집히는 경향이 있어 옆으로 착지한 몸체를 받치는 보호 구조물이 있다. 착지 후 모터를 기둥 아래로 내리면 무게중심이 옮겨지고, 누운 몸체가 굴러 발을 아래로 향한다.
등껍질을 이용해 몸을 바로 세우는 거북처럼, DirectHop도 옆으로 누운 상태에서 몸을 굴려 발이 바닥을 향하도록 한다.
워싱턴대학교 연구진은 옆으로 착지한 시제품을 이 방법으로 세웠을 때 90%의 경우 다음 점프를 준비하는 자세로 돌아왔다고 보고했다. 점프를 만든 모터가 착지 뒤에는 자세를 되찾는 데에도 쓰이는 셈이다.
연구진이 구상하는 자율 계단 오르기는 카메라로 계단을 보고 필요한 점프 높이를 계산한 뒤, 위치를 잡아 뛰고 바로 서서 다시 방향을 잡는 순서다. 이를 위해 전원용 태양전지와 배터리, 제자리 회전용 진동 모터, 점프 각도 조절용 접이식 발, 길 찾기용 카메라와 전자장치를 개발 중이다.
어디에 쓸 수 있을까. 워싱턴대학교는 정유시설의 가스 누출 탐지, 농장의 물·비료 사용량 관찰, 행성 탐사를 도약 로봇의 잠재적 용도로 제시했다. 실제 투입 사례가 아니라 앞으로의 활용 구상이다.
현재 DirectHop은 전선으로 전원을 받고 스스로 방향을 정하거나 조향하지 못한다. 아이컨택은 계단 같은 장애물을 반복해서 넘어야 하는 초소형 로봇을 볼 때, 한 번의 점프 높이와 함께 착지 후 자세를 회복하는 과정을 살펴볼 만하다고 본다.
댓글
댓글 쓰기