FiberMotor는 어떻게 실처럼 가는 몸체로 로봇 손가락을 움직이나
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
모터라고 하면 회전하는 축부터 떠올리기 쉽다. EPFL 공과대학 Soft Transducers Laboratory의 FiberMotor는 겹친 섬유가 길이 방향으로 미끄러지며 밀고 당기는 동작을 만든다. 연구진은 모터 네 개로 힘줄 구동 로봇 손가락을 굽혔다.
AI 개념 이미지: 전극을 감은 두 섬유가 미끄러지며 로봇 손가락을 움직이는 원리를 나타낸다. 실제 장비나 제품의 사진은 아니다.
섬유형 선형 모터 FiberMotor의 움직임
착용형 로봇에 이 방식이 필요한 까닭도 있다. EPFL에 따르면 직선 운동에 필요한 힘을 내는 모터에는 단단한 기어와 동력 전달 장치 등 부피가 큰 부품이 흔히 따라온다. FiberMotor에서는 겹친 섬유의 미끄럼이 곧 출력 동작이다.
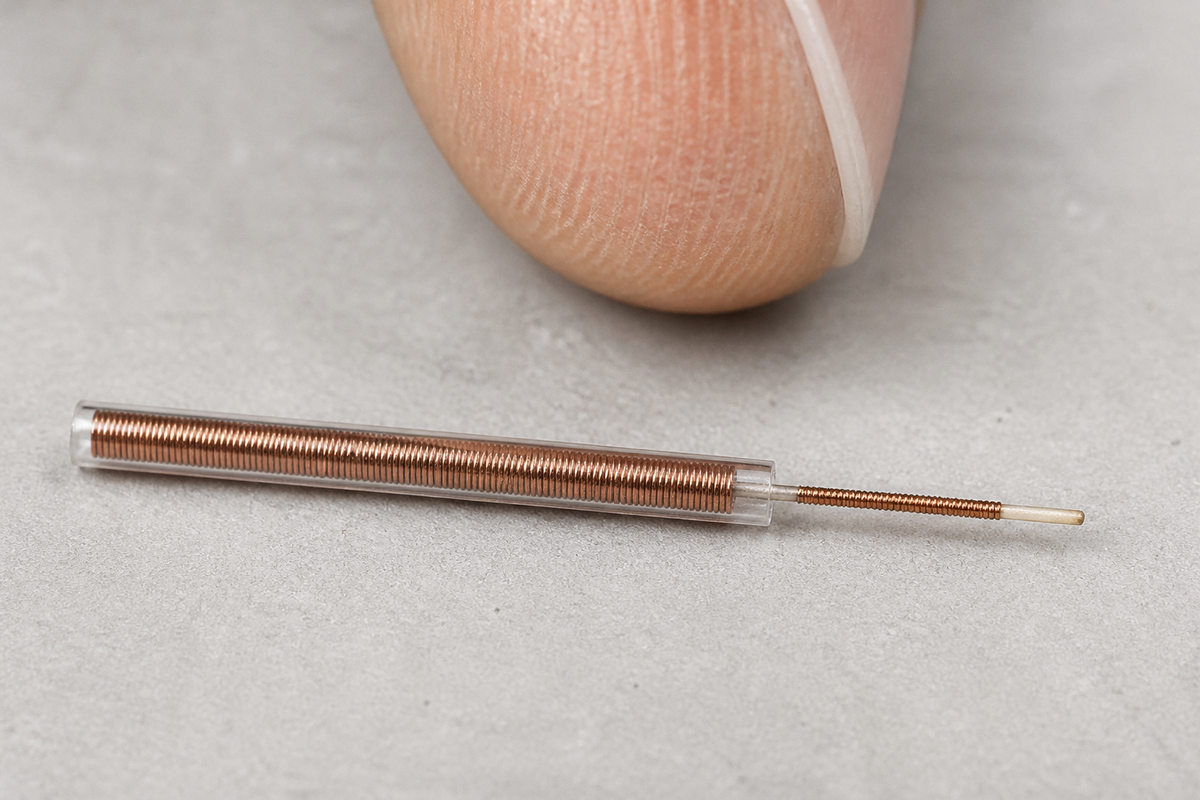
몸체는 중심을 공유하는 속 빈 섬유 두 개다. 각각에 사람 머리카락보다 약간 굵은 절연 구리선 전극이 촘촘히 감겨 있다. EPFL이 제시한 지름은 1~3mm로, 옷감에 놓을 구동기를 생각하게 하는 크기다.
전극에 전압을 걸면 정전기력, 곧 전기를 띤 부분 사이에 작용하는 힘이 두 섬유를 정렬 방향으로 반복해서 끌어당긴다. 안쪽 섬유가 바깥쪽 섬유 안을 망원경처럼 미끄러지는 것이 실제 움직임이다.
재료가 늘어나거나 줄어드는 인공근육은 변형 가능한 정도만큼 움직인다. EPFL의 설명에서 FiberMotor의 이동 범위는 섬유 자체의 길이에 묶인다. 이동 거리를 정하는 기준이 재료의 변형량에서 섬유 길이로 바뀌는 셈이다.
착용자의 움직임과 실험실 시연
기어와 동력 전달 장치가 없어서 반대 방향의 힘으로도 모터를 움직일 수 있다. 착용자가 예상과 달리 움직이거나 구동 방향을 거슬러 움직일 때, EPFL은 섬유가 잠기지 않고 서로 미끄러진다고 설명한다. 몸에 닿는 구동기에서는 이 반응도 힘의 크기만큼 눈여겨볼 부분이다.
연구진은 FiberMotor가 조용하고 유연하며 양방향으로 움직인다고 설명한다. 소프트 로봇 장치를 구동할 힘도 낸다고 밝혔다.
EPFL의 실험실 시연에서 모터 한 개는 약 75g에 해당하는 정지 하중을 지탱했다. 멈춰 있는 물체를 받친 결과다. 네 개를 묶은 별도 시연에서는 46g 초콜릿 바를 들어 올리고 힘줄 구동 로봇 손가락을 굽혔다.
연구진은 FiberMotor를 무릎 형태에 맞춘 의류 시제품에도 통합했다.
연구진이 앞으로 활용하려는 곳은 보행 보조용 소프트 외골격 의복, 가상현실용 착용형 촉각 장치, 경량 의수·의족이다. 무릎 형태의 의류 시제품은 모터를 옷에 넣은 사례이고, 로봇 손가락 시연은 묶은 모터가 힘을 내는 모습을 보여준다.
무릎처럼 형태가 바뀌는 부위에 구동기를 넣는다면, 아이컨택은 의류 통합 방식과 여러 모터를 묶는 방식을 함께 검토할 만하다고 본다. 실제 착용을 염두에 둔 판단에는 연구진이 개선 중인 내구성도 남은 조건이다.
댓글
댓글 쓰기