RAIBO2는 어떻게 배터리 교체 없이 마라톤을 달렸나: 사족보행 로봇의 에너지 설계
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
마라톤을 달리는 사족보행 로봇에서 먼저 살펴볼 것은 배터리 용량만이 아니다. KAIST 기계공학과 황재민 교수 연구팀은 RAIBO2의 기계 구조부터 보행 제어까지 에너지 손실을 함께 다뤘다. RAIBO2는 2024년 11월 상주 곶감 마라톤에서 배터리 충전이나 교체 없이 42.195km를 4시간 19분 52초에 완주했다.
KAIST는 사족보행 로봇이 실제 마라톤 대회의 전체 코스를 완주한 세계 첫 사례라고 밝혔다. 산업 현장에서 로봇을 오래 운용할 때도 순간적인 이동 성능만으로는 부족하다. 에너지 효율과 열 관리, 배터리 성능, 구동기의 안정성을 함께 살펴야 한다.
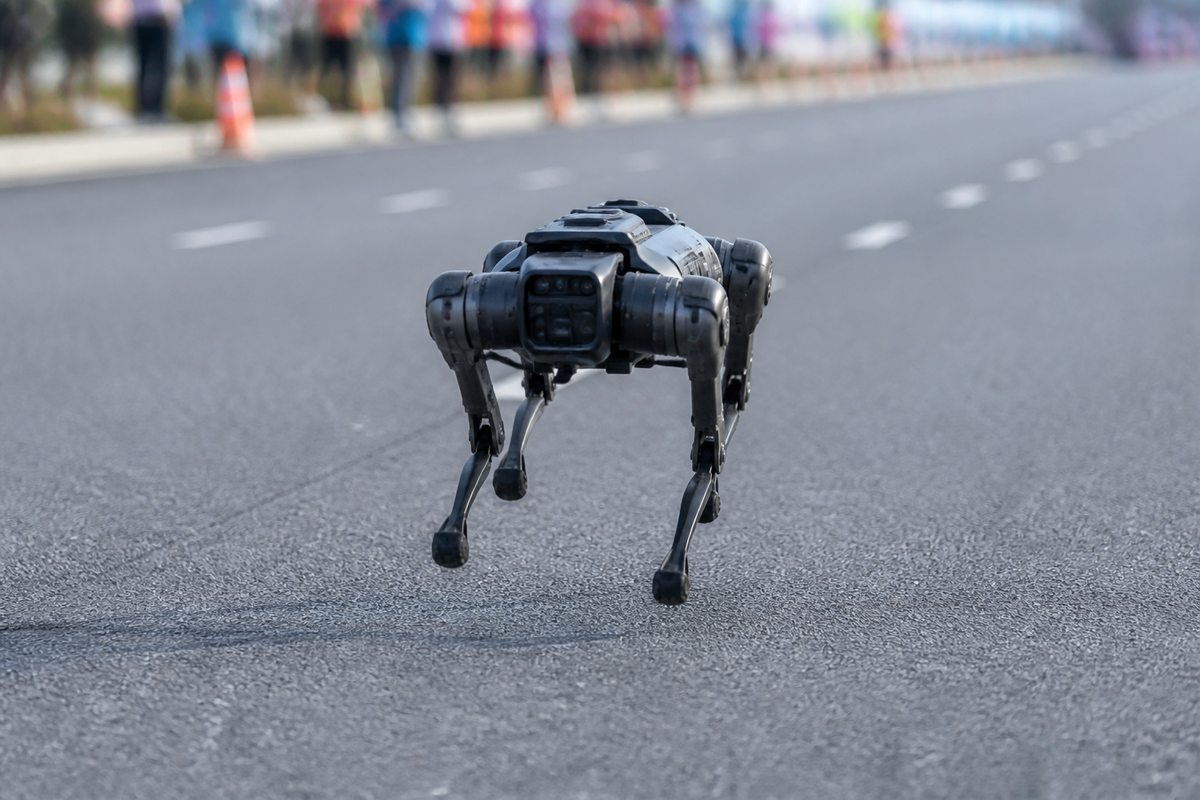
AI 개념 이미지: 마라톤 코스를 달리는 사족보행 로봇과 주행 상태 기록을 나타낸 그림이다. 실제 RAIBO2나 대회 현장을 촬영한 사진은 아니다.
사족보행 로봇의 에너지는 어디서 쓰이나
네 다리가 반복해서 움직일 때 에너지는 구동기뿐 아니라 전기 시스템과 기계 부품에서도 손실된다. 구동기는 다리를 움직이는 장치다. 따라서 모터나 배터리 하나만 따로 개선하면 빠르고 안정적인 이동과 긴 주행 거리를 함께 얻기 어렵다고 연구진은 설명했다.
연구진은 로봇 전체의 손실을 분석하고 기계·전기·구동·제어 시스템을 함께 설계했다. 보행 제어는 다리를 움직일 순서와 방식을 정한다. 움직임을 만드는 장치와 움직임을 지시하는 기능을 같은 장거리 주행 문제 안에서 본 것이다.
KAIST 연구진과 Raion Robotics는 모터를 정밀하게 제어하는 모터 드라이버도 개발했다. 로봇의 기계·전기 시스템과 소프트웨어, 인공지능까지 개발 범위에 포함해 전체 시스템을 최적화했다.
KAIST에 따르면 Raion Robotics의 제조 기술은 실험실에서 확보한 에너지 효율과 이동 성능을 실제 마라톤에서 4시간 넘게 유지하는 데도 기여했다. 연구진은 이 작업을 바탕으로 사족보행 로봇의 장시간 이동에 필요한 요소를 함께 고려하는 설계 원칙을 제시했다.
실제 마라톤은 무엇을 검증했나
실험실에서 짧게 달린 기록과 계산으로 예상한 최대 이동 거리는 실제 코스의 완주 기록과 성격이 다르다. 연구진은 RAIBO2를 대회 공식 참가자로 등록해 구간 기록을 남겼고, 함께 달리며 전 과정을 촬영했다.
로봇 내부의 전압·전류·온도·배터리 상태도 실시간으로 기록했다. 여기에 GPS 위치·속도·고도를 시간에 맞춰 연결했다. 완주했다는 결과에 더해, 달리는 동안 상태가 어떻게 유지됐는지 살펴볼 근거가 생긴 셈이다.
산업 현장에 옮길 때 남는 과제
RAIBO2는 연구진이 직접 설계하고 손으로 만든 연구용 로봇이다. KAIST는 실제 제품으로 발전시키려면 여러 대에서 같은 성능을 안정적으로 구현하고 생산 비용을 낮춰야 한다고 밝혔다. 방수·방진, 온도 범위, 충격·진동과 전자파 관련 요건도 충족해야 한다.
Raion Robotics는 현재 장시간 작동하는 사족보행 로봇의 상용화와 양산 기술을 개발 중이다. 아이컨택은 이 사례가 장거리 이동형 제품의 평가 기준을 구체화한다고 본다. 한 대의 완주 거리와 주행 중 상태를 함께 보고, 제품 단계에서는 같은 성능이 여러 대에서 반복되는지 확인할 필요가 있다.
댓글
댓글 쓰기