SLS 나일론 12 로봇 그리퍼: ARMA의 벌집 구조와 경량화 설계 — 핵심 정리
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
로봇 팔 끝의 그리퍼는 물건을 잡는 손이다. 제품마다 무게와 모양, 포장 형태가 다른데, 이 손을 작업에 맞춰 바꾸면서 가볍게 만들 수 있을까?
Formlabs가 소개한 사례에서 FIT의 로봇 사업 부문 ARMA는 Fuse 시리즈 장비로 나일론 12 분말 그리퍼와 엔드 이펙터 부품을 출력해 무게를 40% 줄였다. 팔 끝 부품이 가벼워졌다는 결과지만, Formlabs 자료는 무엇과 비교한 수치인지 밝히지 않는다. 이때 사용한 선택적 레이저 소결(SLS)은 분말을 층층이 펴고 필요한 부분을 레이저로 굳히는 3D프린팅 방식이다.
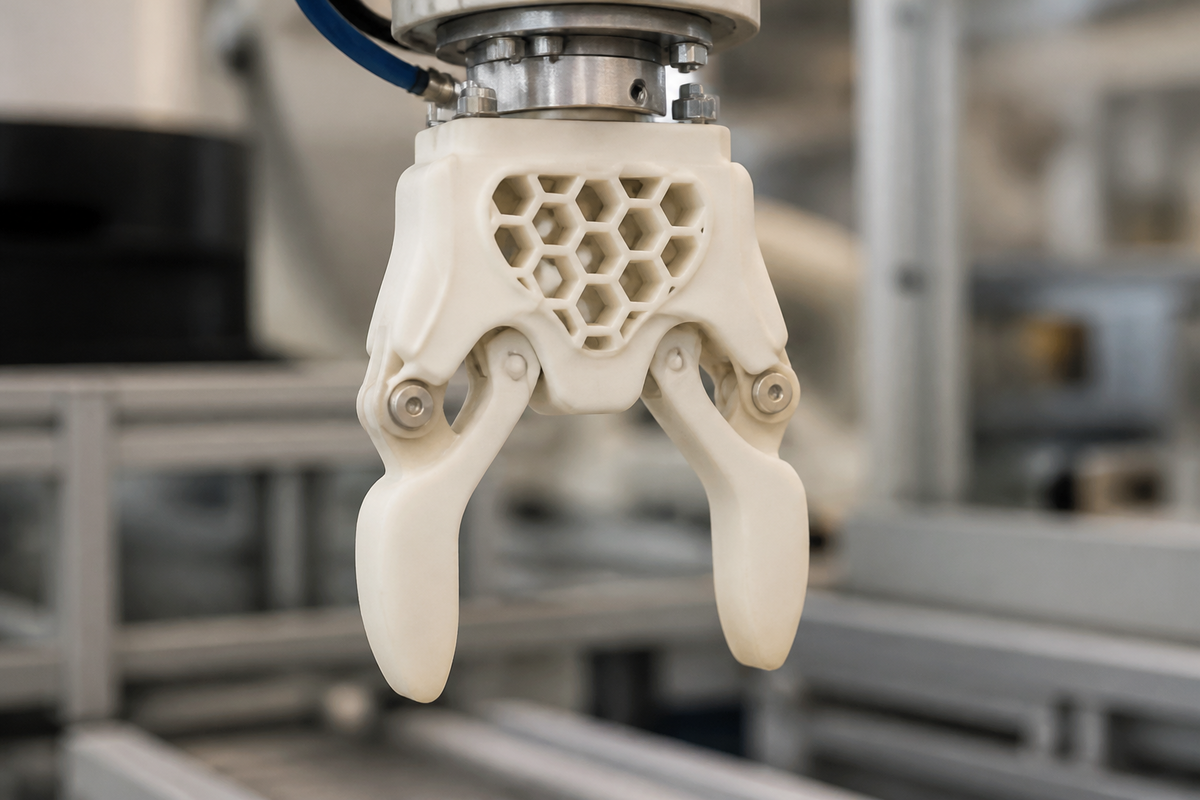
AI 개념 이미지: SLS 나일론 12 로봇 그리퍼의 내부 벌집 구조와 금속 부품의 결합을 나타낸다. 실제 ARMA 제품이나 장비를 촬영한 사진은 아니다.
핵심 정리
로봇 그리퍼는 왜 제품마다 달라지나
그리퍼는 제품의 무게를 버티면서도 로봇이 움직이기 쉬울 만큼 가벼워야 한다. 제품의 형상까지 달라지면 잡는 도구도 그 작업에 맞춰야 한다. 팔 끝에서 작업하는 장치를 통틀어 엔드 이펙터라고 부르며, 그리퍼도 여기에 속한다.
SLS 나일론 12 그리퍼 안에 벌집 구조를 넣는 방법
SLS 장비 안에서는 굳히지 않은 분말이 출력 중인 부품을 받쳐 준다. ARMA가 사용한 Fuse 시리즈에서는 별도 지지 구조 없이 격자나 내부 통로, 벌집 무늬 같은 형상을 만들 수 있다. 도구의 바깥 윤곽뿐 아니라 안쪽도 설계할 수 있는 것이다.
출력 부품은 금속 부품·후처리와 어떻게 결합하나
ARMA는 SLS로 출력한 나일론 12 부품을 기존 금속 부품과 결합해 로봇 시스템을 만든다. Formlabs에 따르면 이 시스템은 이전 버전보다 가볍다.
아이컨택의 시선
아이컨택 기준으로 보면, 잡을 제품이 바뀔 때마다 그리퍼 형상을 조정해야 하고 팔 끝 도구의 무게도 줄여야 하는 작업이라면 SLS 나일론 12의 내부 벌집 구조를 검토할 만하다. 필요한 금속 부품과 결합하는 방식으로 설계를 잡고, 조립에 쓰이는 표면 상태가 중요하다면 증기 평활화도 함께 살펴볼 수 있다.
댓글
댓글 쓰기