벨로스타트 로봇 손가락 센서에 TPU 3D프린팅 구조를 더한 결과
안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
손가락이 물체에서 떨어졌는데 센서 신호는 한동안 남아 있다면, 바로 다음 접촉을 읽기 어렵다. 휴머노이드 손가락 촉각 센서를 다룬 동료 심사 전 사전 공개 논문의 연구진은 벨로스타트 감지층 위에 TPU로 3D프린팅한 틈·돌기 접촉 구조를 놓고, 신호가 돌아오는 시간을 비교했다.
AI 개념 이미지: 벨로스타트 감지점과 TPU 틈·돌기 구조를 넣은 로봇 손가락의 접촉 위치를 보여준다. 실제 연구 장비를 촬영한 사진은 아니다.
벨로스타트 촉각 센서에서 신호가 남는 문제
벨로스타트는 눌릴 때 전기 저항이 바뀌는 필름이다. 전극으로 이 변화를 읽으면 접촉을 감지할 수 있지만, 손을 뗀 뒤 신호가 천천히 돌아오거나 같은 힘에도 누르는 중과 힘을 빼는 중의 값이 다를 수 있다. 뒤의 차이를 ‘이력 현상’이라고 한다.
연구진은 하중을 0g에서 50g까지 늘렸다가 다시 0g으로 줄이며 신호를 기록했다. 가압할 때와 힘을 뺄 때의 곡선은 일치하지 않았다. 접촉 신호를 읽을 때 직전 상태도 값에 영향을 줄 수 있음을 보여준다.
TPU 3D프린팅 틈·돌기 구조는 어떻게 만들었나
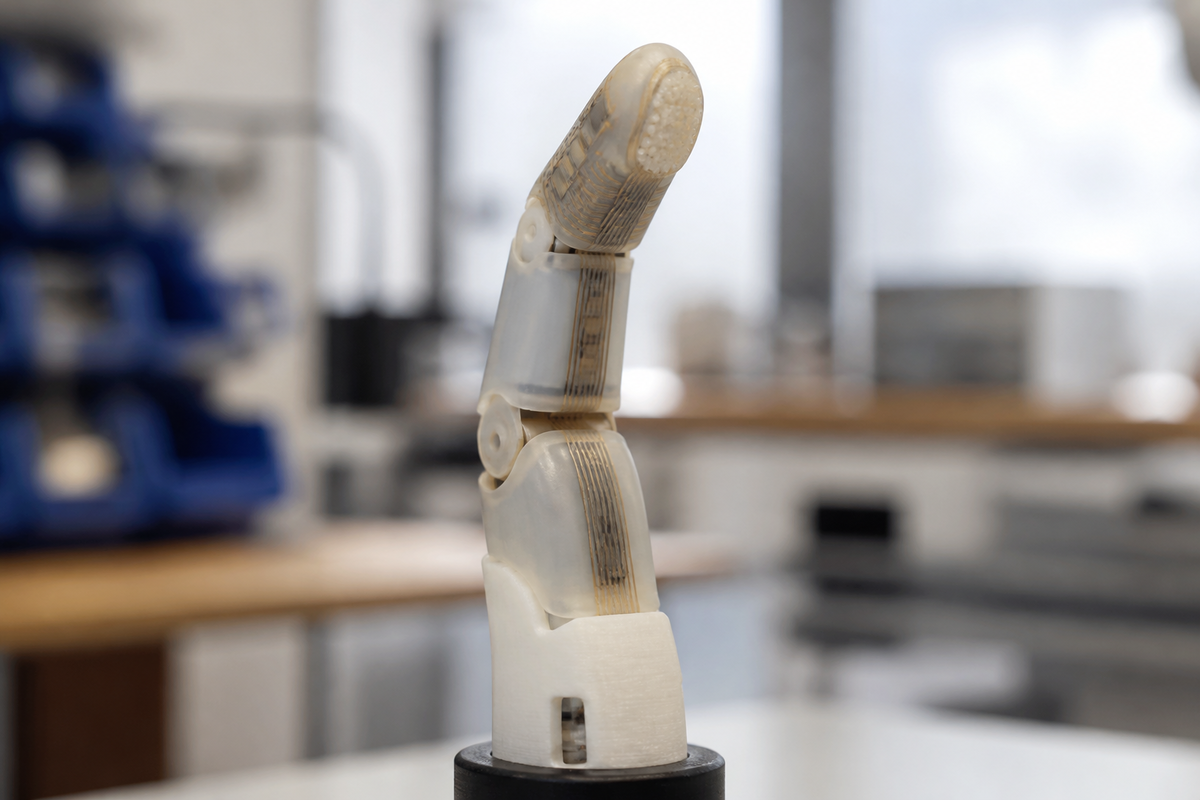
연구진은 각 감지점에 공기 틈을 만드는 구멍 뚫린 간격재를 넣었다. 구멍 위에는 접촉력을 모으도록 설계한 돌기를 뒀다. 받침판·간격재·돌기판을 TPU로 3D프린팅했으며, 벨로스타트 필름과 전도성 테이프가 각각 감지층과 전극을 맡았다.
프린터가 만든 부분은 전기 신호를 내는 필름이 아니라 물체의 힘을 필름에 전달하는 구조다. 연구진은 이 구조를 평평하게 맞닿는 기준 구조와 나란히 시험했다.
한 접촉점에서 회복 시간은 얼마나 달랐나
한 감지점에 무게를 잠시 올렸다 내린 뒤, 원시 신호가 접촉 전 값의 20% 이내로 돌아오기까지 걸린 시간을 각 구조에서 5회 기록했다. 그 조건에서 평균 회복 시간은 평평한 구조 4.6±1.4초, TPU 틈·돌기 구조 1.2±0.7초였다. 연구진이 보고한 감소 폭은 74%다.
구조를 바꾼 뒤에도 이력 현상은 남았다. 연구진은 그 부분을 향후 소프트웨어로 보정하는 방안을 제시했다. 따라서 이번 비교가 보여준 변화는 접촉 후 신호가 기준값 근처로 복귀하는 시간에 관한 것이다.
접촉 위치는 어떻게 읽었나
카메라에는 물체를 쥔 손가락이 접촉 부위를 가릴 수 있고, 관절 각도만으로는 실제로 닿았는지 알 수 없다. 손가락에서 읽은 촉각 신호는 접촉 위치를 파악하고 쥐는 힘을 조절하는 데 필요한 정보를 준다.
손끝은 물체를 쥐거나 손안에서 움직일 때 옆면으로도 닿는다. 그래서 논문은 손끝에 여러 방향의 감지점을 두고, 몸쪽 마디에는 앞면 감지선을 두는 배치를 설명한다.
손끝에는 앞면·양옆을 감싸는 감지점 여섯 개와 손톱 쪽 끝점 하나를 뒀다. 중간·몸쪽 마디에는 각각 앞면 감지선을 놓았다. 큐브를 손끝의 서로 다른 부분에 대자 신호 패턴이 달라졌고, 원통을 쥘 때는 세 마디 모두에서 접촉을 읽었다. 시험 범위는 손가락 하나와 두 종류의 물체였다.
아이컨택은 손을 뗀 직후 다시 물체에 닿는 로봇 손가락 시제품을 비교할 때, 감지점 배치와 함께 TPU 접촉 구조의 신호 복귀 시간을 살펴볼 만하다고 본다.
댓글
댓글 쓰기